カテゴリ: 建機、 中古建機、 中古建設機械、 建設機械、 中古重機、 マシンガイダンス、 ICT施工、 ICT、 AI、 自動運転、 強化学習、 ICT建機
2026 11.16
ICT建機は位置情報やセンサー、設計データを使って掘削や整地を支援する建機です。さらにいうと、掘削などの作業がドローンによる測量や三次元設計、完成後の計測などに組み込まれたICT施工の一部を占めます。ある調査によると、建設業界におけるICTを活用した施工方法の導入率は60%を超えており、ICT建機もレンタル利用からユーザーの自社所有へと移行しつつあるようです。しかし、新車のICT建機を導入するには、1,000万円以上の多額の投資が必要になる場合もあります。
そのため、2026年の時点では、既存の旧型建機にセンサーやGNSSアンテナを後付けして、低コストでICT対応建設機械へとアップグレードする手法―端的に言えば、既存の重機にICT機能を「後付け」(レトロフィット)する―が、ICT対応建設機械を導入する手段として大きな注目を集めています。レトロフィットにより、企業は新機械の購入コストを削減しつつ、既存の中古建機を最新のICT対応モデルにアップグレードすることができます。それで大手企業による導入が多かったICT技術を、中小規模の建設会社が導入する追い風となっているようです。
従来のレトロフィットシステムでは主にマシンガイダンス(MG)が採用されており、カーナビのように主にモニターや音声案内によってオペレーターに設計目標までの距離を知らせるタイプで、機械の操作は自動運転ではなく、オペレーター自身が行っていました。(数年前に展示会で見たシステムは、これだったと記憶しています。)
しかし近年、油圧ラインに専用のバルブを追加して自動制御を行う「マシンコントロール(MC)」システムの普及により、設計面に合わせて精密な掘削を行うなどの作業できてきました。さらに、地盤に対する設定深度からの偏差に基づいて、建設機械の切削刃や油圧を「半自動制御」する2Dマシンコントロール(2D MC)システムも、ますます普及しつつあります。これにより、「測量標設」(設計面に基づいて位置、標高、勾配を正確に示すための一時的な構造物の設置)の工程が不要となり、準備作業を最小限に抑え、設置直後から高精度な施工を始めれます。MCの時点でも操作補助がありますから以前より楽に、正確に操作ができます、つまりオペレータに従来よりも体力の負担を強いることなく、新人のオペレーターでもある程度の作業を任せることができるという意味でも労務管理的にも導入の価値は見いだせるかと思われます。
さらに、「掘削、整地、締固め」といった様々な作業を1台でこなせるICT対応建設機械も、積極的に活用されてはじめ、複数の重機を用意する必要がなくなったため、作業効率の向上とコスト削減による省力化のメリットがより期待されています。また、大手レンタル会社(アクティオやカナモトなど)は、ICT対応のレンタル重機の保有台数を拡大しており、測量機器(杭位置測定システムやドローンなど)もレンタル可能となっていて。その結果、必要な期間だけICT建設を導入できる環境が整いつつあります。
ICTには様々要素手段があり、導入コストを下げる選択としてレトロフィットがある。
重機にレトロフィットを行う際は、専門の技術スタッフ(認定サービスセンターまたはディーラー)が実際の建機を点検し、溶接や配線作業を行うのが一般的です。ICT建機には高精度なセンサーが用いられ細かな工程が必要になるので、ユーザーの独力での設置は推奨されません。設置には通常1~3日程度かかり、は熟練した技術者の専門知識が必要です。設置は、通常以下のステップで行れます。
建機のメーカー、モデル、および油圧配管の仕様を確認して、ディーラーにレトロフィットを施すことができるか確認が必要です。
建設機械を指定の工場へ持ち込むか、ヤードなどの現場で設置を行います。センサーと位置追跡用のGNSSアンテナを取り付けるため、頑丈な金属製の取り付けブラケット(ステー)を溶接で固定し、キャビン内にタブレットディスプレイを設置します。その後、作業装置の動作の妨げにならないよう、油圧配管に沿って電源やその他の配線を配線します。
次に専用の測定機器(トータルステーションなど)を使用して、各建設機械の部品の正確な長さやセンサーの位置をシステムに入力します。その後、バケットの先端位置が画面上のデータと絶対的な精度で一致するように、ミリメートル単位の調整(キャリブレーション)を行います。これは、ドローンでもよく行われるプロセスですが、ミリメートル単位の高精度で行われるのことが特徴になります。
設置後、システムの起動方法、画面の表示の読み方、現場での基準点の合わせ方について説明を受け、その後、現場での稼働を開始します。
レトロフィット初回の整備はメーカーやディーラーのスペシャリストが行います。
ICT建設の目標は、安全な作業範囲内で高精度な土工作業を効率化すると同時に、必要な労働力を削減することです。ざっくりと以下の4つの技術分野に整理できます。
この層は、ICT建設機械と外部の「脳」(システムや施工設計)をつなぐ「神経系」としての役割を果たします。クラウドや現場事務所から、3D設計データや、「地形に基づいた掘削量」や「各機械に合わせた全体的な車両配車計画やルート」といった作業指示を重機へ伝達します。→ この役割は、従来人間のオペレーターが行っていた遠隔操作のパートや作業計画の落とし込みに相当するように見えます。
これは、ICT建設機械の「目」と「耳」に相当します、今どこにいてどんな態勢なのか、周りの地形の様子を把握します。機能的にはGNSS、IMU(2つの衛星アンテナと慣性センサーを用いて、機械の位置をミリ単位で測定)、LiDAR(周囲の環境を3Dスキャンし、機械の現在位置や周囲を認識する)。AIカメラ(ディープラーニングを用いて人を検知し、強制的に緊急停止を発動させる「安全装置」)→ ドローンを扱う方なら、これらの技術はお馴染みでしょう。
これはICT建設機械の「頭脳」にあたります。目標と現在の状態から必要な動きを決めていきます。車載ECU(電子制御ユニット)と制御アルゴリズムを用いて、目標値と実測値の差を算出します。その後、AIは油圧システム(リアルタイム経路生成[軌跡計画])を用いて、掘削に最も効率的なバケットの軌跡を算出します(また、二重運動学モデルを用いて、機械の関節の長さや重量、地盤の傾斜を計算し、シリンダーをどれだけ動かすかを決定します)。さらに、走行システムへの制御コマンドを生成します。
→ この層は強化学習や模倣学習を連想しますが、安全管理にはルールベース(if-then)アルゴリズムが使用され、仕上げ作業には決定論的な数学モデルが採用されています。つまり、失敗が許されない中核的な部分は、精密な数学とルールによって確固たるものとなっており、一方、人間の「触覚的な感性」や「技能」を必要とする補助的な側面には、強化学習が部分的に採用されているのです。理論上は単純そうに聞こえますが、この分野ではおそらく大規模なシミュレーションが行われているでしょう。ディープラーニングの分野で一般的に使用されるPythonやLinuxは、この分野でも頻繁に活用されています。
必要とされる動きを実際の力と動きで実現します。電子制御式油圧バルブと電動シリンダーは、制御コマンドに従って動作し、重機のさまざまな機構を動かします。言ってみれば「知覚・自己位置推定層」(「脳」)からのコマンドに応じて、実際に重機を動かす「筋肉」の層に該当します。電子制御式比例弁(電磁油圧弁)を用いて電気信号で油圧流量を微細に制御することで、アームやクローラーは指示通りに正確に動きます。より機械的な観点から見ると、業界では油圧ではなく電気モーターを用いてアームを直接駆動するシステムへと移行しつつあり、これにより応答性や制御精度が向上しています。(全ての電動建機が油圧に切り替わった和江では)ちなみに、この層では、信頼性、リアルタイム性能、およびハードウェアへの直接アクセスが必要とされるため、C言語とC++が圧倒的に主流となっています。
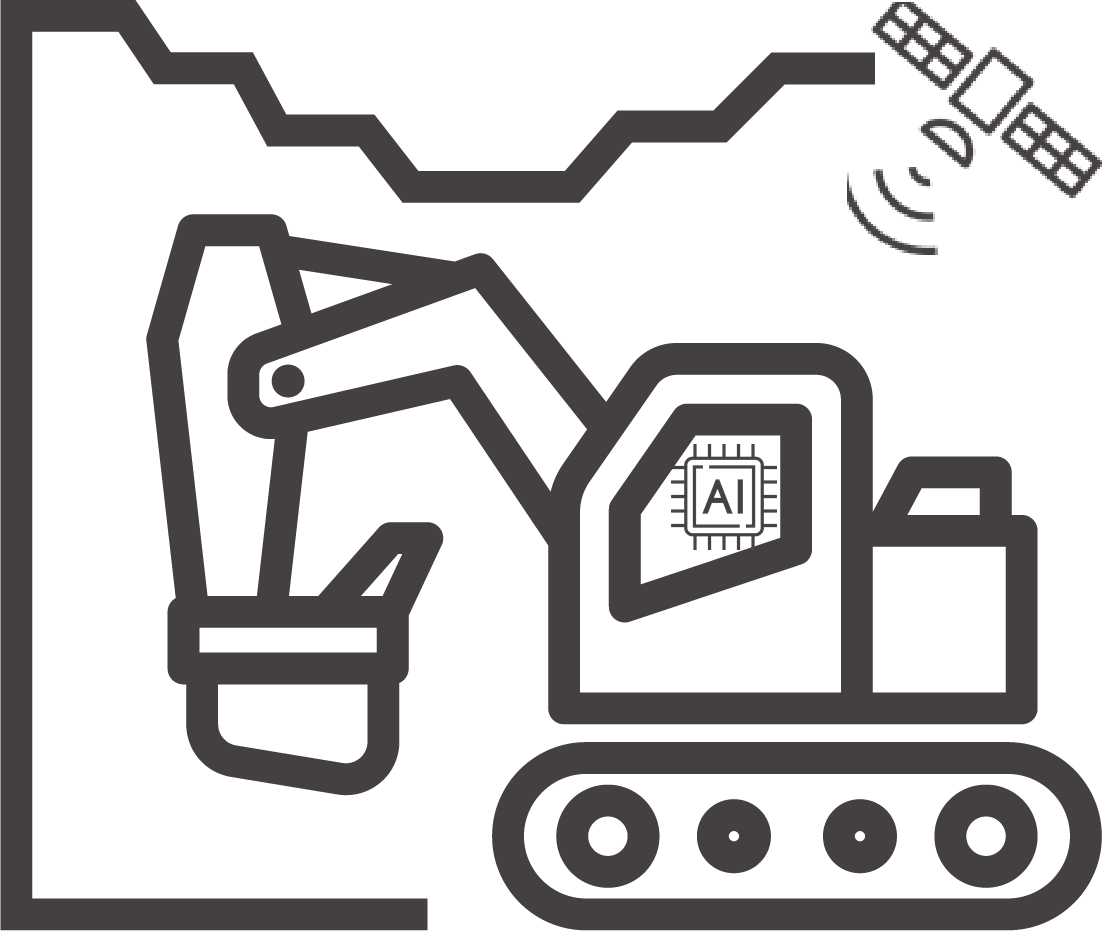
ICT施工には4つの技術分野がある。
さて、シミュレーション用のデータ収集についてですが、実際にはどのように収集されているのでしょうか?ベテランのオペレーターが操作する実際の重機に多数のセンサーを取り付け、実際の建設作業のデータをミリ秒単位で収集していると聞きました。例えば、硬い土を掘削する際の操作手法は、バケットの正確な軌跡や機械の傾斜角度といった数値として記録されます。さらに、ベテランのオペレーターにトレーニング用シミュレーターで作業を行ってもらうことで、同様の条件下で繰り返しデータを収集することができます。AIは、ベテランのオペレータの操作と行動の組み合わせをモデルとして活用し、学習を行います。その際には操作レバーの動きと油圧装置の動作の間のタイムラグや機体姿勢と掘削する土の硬さなど条件の幅を考慮に入れて適切な操作を予測していくわけです。
個人的には学習データ化の前処理とかどうされているかが関心がありますね。正規化や正解データの作成(観測値と操作の組み合わせ等)のほかにおそらくデータの作業単位への分割や微小な信号(操作)の取捨選択などがあるのかなと思います。
さて、先ほどの4つの分野は単純な上から下の流れのようなものではなく、駆動・実行の結果得た施工実績を認識即位で把握し、判断制御によって修正され、結果は管理・指揮にもどることになります。またすべてのICT建機といわれる建機が上記の分野を踏まえるわけではなくMGなら人が判断・操作を担いますし、MCなら自動運転が判断操作・制御まで担うという風に自動化の範囲は変わります。
とはいえ、学習を通じてAIがどれほど賢くなろうとも、現場の現実や予期せぬ問題(計画された操作パラメータからの逸脱など)に直面した際、行き詰まって先へ進めなくなることがあります。このため、現在の主流の運用モデルは、「通常運用はAIが担当するが、AIでは対処できない異常が発生した場合は、遠隔地(オフィス・コックピット)にいるオペレーターが遠隔操作で支援に介入する」というものであると聞いています。これは、ドローンの自律飛行運用と非常に似ていますね。
中京重機は中古の環境機械を主に取り扱っていますが、これからこういったレトロフィットの波とどう関わっていくのか、興味深く見ていきたいですね。
ICT装備の後付け”レトロフィット”手法でICT建機の導入コストは削減。
熟練オペレーターの技量をもとに自動運転を行うが緊急時に人の手で対応。
▼▼ 修理・整備をご希望の方は、お気軽にお問い合わせください! ▼▼

N.N.
2026 11.16
ICT後付け技術”レトロフィット”とICT建機の仕組み概略
2026 10.19
お客様のお困りごとに応えた件のその後は?
2026 09.04
建設機械のディーゼルエンジン徹底解説 〜仕組みと構造をまとめてみた〜